Беспилотный трамвай в Петербурге: как изменилась система за четыре года эксплуатации
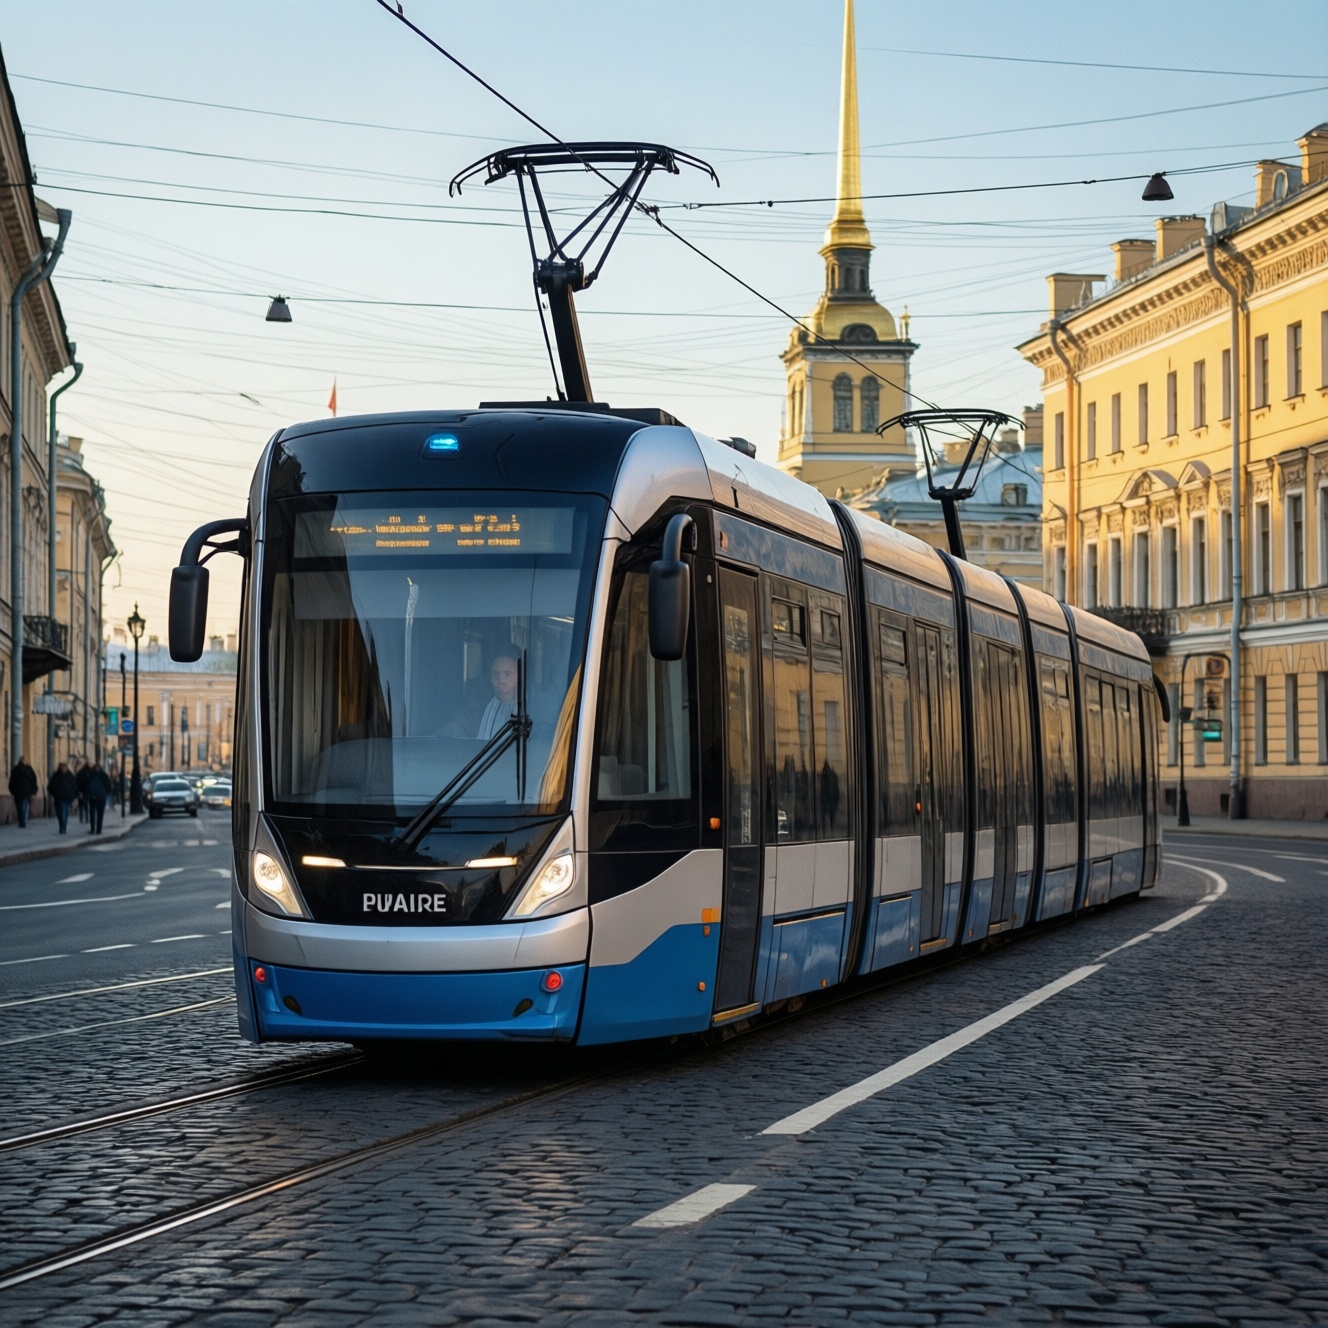
Еще несколько лет назад беспилотный трамвай воспринимался скорее как лабораторный эксперимент. В 2020 году речь шла об одном опытном вагоне, который время от времени выходил на московский маршрут, а основные испытания автопилота проходили на закрытых площадках. Сегодня ситуация заметно изменилась: в Петербурге технология активной помощи водителю Cognitive Tram Pilot установлена более чем на 350 трамваях и постепенно превращается из демонстрационного проекта в серийное решение.
Важно учитывать, что нынешняя петербургская система не является прямым продолжением московской разработки. Проект в Санкт-Петербурге фактически стартовал заново в 2022 году. Изменились команда, подвижной состав, протоколы обмена данными и подходы к распознаванию окружающей обстановки. В петербургской версии не используются некоторые технологии, применявшиеся в Москве, включая лидар и классическую 2D-детекцию. Поэтому корректнее говорить не о простом сравнении "было - стало", а о развитии нового инженерного направления.
От экспериментального вагона к серийному парку
С 2022-2023 годов система в среднем устанавливается примерно на сотню вагонов ежегодно. Заказчиками и партнерами выступают несколько производителей подвижного состава, а сама аппаратура должна работать на разных моделях трамваев. Это создает серьезные сложности при интеграции: у каждого производителя свои особенности бортовой электроники, CAN-шины и версии программного обеспечения.
Базовая архитектура при этом сохранилась. Комплекс включает две камеры, радар, навигационный блок и вычислительный модуль. Все компоненты объединены в единый блок, который устанавливается в служебной нише трамвая и подключается к бортовой системе вагона.
Основу программной части составляют две нейросети. Первая распознает объекты на путях и рядом с ними, описывая их в виде трехмерных кубоидов. Вторая определяет состояние светофорных сигналов. Дополнительный модуль отвечает за трекинг - непрерывное сопровождение уже обнаруженных объектов и прогнозирование их дальнейшего движения.
Такое разделение принципиально важно. Нейросеть фиксирует: перед трамваем находится пешеход, автомобиль или самокатчик. Трекер сопоставляет этот объект с данными предыдущих кадров, определяет направление движения, скорость, ускорение и строит прогноз траектории.
Система способна сохранять сопровождение объекта даже при частичном перекрытии или кратковременном исчезновении из поля зрения. Для этого используются уникальные идентификаторы и признаки визуального сходства. Благодаря этому трамвай оценивает не только положение участника движения, но и его поведение: приближается ли человек к рельсам, пересекает ли путь, ускоряется или внезапно меняет направление.
Новые классы объектов
За прошедшие годы расширился перечень объектов, которые система распознает отдельно. Теперь трехмерные модели строятся не только для автомобилей и пешеходов, но и для велосипедистов и пользователей самокатов. Для городской среды это особенно важно: такие участники движения часто перемещаются быстрее пешеходов, могут неожиданно менять траекторию и появляться вблизи рельсов.
Радар выполняет другую задачу. Он работает на небольшой дистанции и служит дополнительным каналом контроля. Камера может ошибиться, если перед трамваем окажется необычный объект: грузовик с нестандартным грузом, рекламная конструкция, туристический автобус или старый вагон, подобных которому мало в обучающей выборке. Радар не пытается понять, что именно находится впереди. Ему достаточно обнаружить физическое препятствие.
Трамвай научился взаимодействовать со светофорами
Одним из заметных этапов развития стала работа с городской светофорной инфраструктурой. Система не ограничивается анализом изображения сигнала, а получает данные о фазах светофора по цифровому каналу. Это позволяет заранее понимать, какой режим движения действует на перекрестке и как скоро он изменится.
Для трамвая это особенно полезно: тяжелый состав не может остановиться так же быстро, как легковой автомобиль. Знание состояния светофора помогает точнее выбирать режим торможения и снижает риск резкой остановки перед перекрестком.
При этом цифровое взаимодействие не отменяет визуальный контроль. Камера продолжает распознавать сигнал, а система сопоставляет полученные данные с фактической картиной перед вагоном. Такая избыточность нужна для повышения надежности: при сбое связи или несоответствии данных комплекс может перейти к более осторожному сценарию.
Цифровая карта вместо оценки "на глаз"
Еще одно существенное изменение связано с навигацией. Система использует цифровую карту маршрута, в которой заранее описаны геометрия пути, перекрестки, остановки, опасные зоны и другие особенности инфраструктуры.
Раньше многие параметры приходилось определять преимущественно по текущему изображению с камер. Теперь трамвай заранее знает, где находится, какой участок маршрута приближается и какие ограничения могут возникнуть впереди. Карта не заменяет сенсоры, но позволяет интерпретировать данные точнее.
Для промышленной эксплуатации это важный переход. Одиночный прототип можно обучить работать на одном ограниченном маршруте. Серийная система должна уверенно функционировать при ремонте дорог, изменении организации движения, плохой погоде и различиях между вагонами.
RFID-метки: вспомогательный, а не основной инструмент
На отдельных участках рассматривается применение RFID-меток, встроенных в дорожное покрытие. Они могут помогать трамваю точнее определять положение на маршруте и подтверждать прохождение контрольных точек.
Однако речь не идет о замене компьютерного зрения набором меток. Такой подход был бы слишком дорогим и негибким для полноценного городского внедрения. RFID рассматривается как дополнительный источник данных, который повышает точность позиционирования там, где спутниковая навигация нестабильна, а визуальные ориентиры могут меняться.
Как система реагирует на человека на путях
При обнаружении человека или другого препятствия трамвай не просто подает сигнал тревоги. Комплекс оценивает расстояние, скорость сближения, направление движения и вероятность пересечения траектории. Если объект удаляется от пути и опасности нет, вмешательство может не потребоваться. Если же человек движется навстречу вагону или остается на рельсах, система формирует предупреждение и при необходимости инициирует торможение.
Окончательная логика зависит от режима эксплуатации и конкретной конфигурации вагона. Водитель остается участником процесса, а автоматика выполняет функции постоянного наблюдения и страховки. Именно поэтому корректнее называть Cognitive Tram Pilot системой активной помощи, а не полностью автономным трамваем.
Антиюз и сложные погодные условия
Петербургский климат предъявляет к системе особые требования. Мокрые рельсы, снег, лед и листва способны заметно увеличить тормозной путь. В таких условиях важна не только способность распознать препятствие, но и возможность корректно передать команду на тормозную систему.
Антиюз предотвращает блокировку колес при резком торможении. Если колесная пара перестает вращаться и начинает скользить по рельсу, эффективность торможения ухудшается, а управление вагоном становится менее предсказуемым. Электроника отслеживает состояние колес и регулирует тормозное усилие, помогая сохранить сцепление с рельсами.
Что видит водитель
Работа системы не должна превращать кабину в набор непонятных сигналов. Водителю необходимо быстро понимать, что именно происходит: какой объект обнаружен, насколько он опасен, где находится и какое действие предлагает автоматика.
Интерфейс отображает ключевые события, предупреждения и состояние оборудования. Важна не только информативность, но и отсутствие лишних тревог. Если система будет слишком часто реагировать на безопасные ситуации, водитель начнет игнорировать предупреждения. Поэтому настройка порогов срабатывания и проверка сценариев в реальной эксплуатации становятся не менее важными, чем обучение нейросетей.
Пусконаладка с планшета
В серийном проекте большое значение имеет скорость обслуживания. Раньше диагностика и настройка оборудования требовали значительного объема ручной работы. Теперь часть процедур можно выполнять с планшета: проверять состояние блоков, запускать тесты, контролировать подключение к бортовой сети и просматривать результаты диагностики.
Это особенно актуально для крупного парка. При установке сотен комплексов невозможно каждый раз отправлять на вагон отдельную команду разработчиков. Чем больше операций автоматизировано, тем быстрее трамвай возвращается на линию после технических работ.
Опыт Минска
Петербургская разработка вышла за пределы одного города. С Минском заключен контракт, первые системы уже поставлены, а парк постепенно расширяется. Этот этап важен не только с коммерческой точки зрения: эксплуатация в другой транспортной и климатической среде помогает выявлять новые сценарии.
Разные города используют отличающиеся светофорные комплексы, правила организации движения, модели трамваев и схемы обслуживания. Поэтому перенос системы требует адаптации карт, протоколов связи, интерфейсов и алгоритмов взаимодействия с инфраструктурой.
Что изменится дальше
Следующим этапом развития, вероятно, станет более тесная связь между трамваем и городской инфраструктурой. Речь идет о расширении цифрового обмена со светофорами, депо и диспетчерскими системами, а также о более точном прогнозировании поведения участников движения.
При этом полностью исключить водителя в ближайшей перспективе вряд ли возможно. Городская среда слишком изменчива: на маршруте появляются дорожные работы, нештатные препятствия, плохо припаркованные автомобили и неожиданные действия людей. Наиболее реалистичная модель - постепенное расширение функций ассистента, который постоянно контролирует обстановку, предупреждает об опасности и помогает избежать столкновения.
За четыре года петербургский проект прошел путь от ограниченного эксперимента до масштабируемой промышленной системы. Аппаратная схема изменилась не радикально, но выросли качество распознавания, число поддерживаемых объектов, интеграция с инфраструктурой и удобство эксплуатации. Главный результат - беспилотные технологии перестали быть демонстрацией возможностей и начали становиться частью повседневной работы городского электротранспорта.